智能充电机器人设计 创智无限科技引领未来能源交互新范式
在电动汽车爆发式增长与自动驾驶技术日益成熟的今天,传统固定式充电桩的局限性日益凸显:车位被油车占用、线缆拖拽笨重、高峰时段排队等待、充电位利用率低下。创智无限科技基于对能源交互痛点的深刻洞察,推出自主研发的智能充电机器人系统,以“移动储能+自主导航+智能交互”为核心架构,重新定义了充电服务的时空边界。本设计不仅是一项硬件产品创新,更是对未来无人化、柔性化能源补给生态的系统性回应。
一、系统总体架构设计
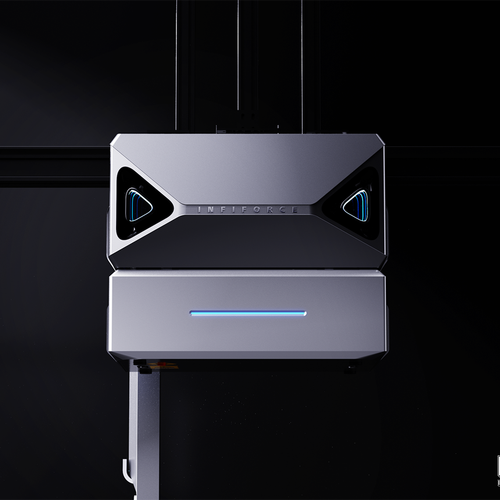
智能充电机器人由移动底盘、储能电池系统、自动充电机械臂、感知与导航模块、通信与调度系统五大部分构成。整机采用模块化设计,尺寸适配标准停车位间隙,具备IP54防护等级,可在地下车库、露天停车场、高速公路服务区等多场景部署。
创智无限科技在系统架构中引入“车-桩-云-机”协同理念:云端调度平台 receives 用户充电请求与车辆位置信息,结合场内机器人电量状态与任务队列,生成最优派单策略;机器人自主规划路径至目标车辆,通过视觉与激光雷达融合定位充电口,完成插枪、充电、拔枪、归位全流程自动化。单台机器人典型配置100kWh储能容量,支持200kW直流快充,可满足2-3辆车的应急补电需求,电量不足时自主返回补电桩进行快速补能,实现7×24小时不间断服务。
二、核心技术突破
1. 自主导航与精准对接技术
地库环境GPS信号缺失,机器人采用SLAM激光导航与视觉语义建图相结合的方式,构建厘米级高精地图。针对充电口位置因车型差异较大的问题,创智无限科技开发了基于深度学习的充电口识别算法,训练样本覆盖市面上主流品牌230余款车型,识别成功率达99.2%。机械臂采用六自由度力控柔性关节,插拔枪过程中实时感知接触力,避免损伤车辆充电接口,插枪成功率超过98%。
2. 移动储能与安全防护体系
机器人搭载高能量密度磷酸铁锂电池组,配备液冷热管理系统与多重安全防护(过充、过放、过温、短路、绝缘监测)。充电模块采用全隔离拓扑结构,输出纹波系数低于1%,保障充电过程对车辆电池友好。安全方面,机器人周身布置16线激光雷达与超声波传感器,具备行人避让、障碍物急停、防跌落保护功能;电气安全上,枪头带高压互锁检测,绝缘故障时0.1秒内切断输出,满足GB/T 18487.1-2015要求。
3. 智能调度与能量管理算法
云端调度引擎是系统“大脑”。创智无限科技研发了基于强化学习的多机器人任务分配模型,以最小化用户平均等待时间与机器人空驶里程为目标,综合考虑充电紧迫度、位置分布、电池余量等约束。仿真数据显示,相较传统先到先服务策略,用户平均等待时间缩短42%,机器人日均服务车次提升35%。能量管理方面,平台根据分时电价与电网负荷动态调整机器人充电策略,引导峰谷套利,降低运营商用电成本。
4. 人机交互与用户体验设计
用户通过手机App或小程序发起充电需求,系统自动匹配机器人并告知预计到达时间。充电过程中,机器人顶部灯带以颜色提示状态(待机、前往中、充电中、故障),同时用户端实时显示充电功率、电量、费用等信息。完成后支持无感支付与电子发票开具。创智无限科技还设计了“即插即充”模式:针对已建立协议的车型,枪头识别车辆身份后自动启动充电,全程无需扫码操作。
三、应用场景与商业价值
本系统尤其适用于三类场景:一是老旧小区与商业综合体,电容扩容困难而充电需求集中,机器人作为“移动充电宝”按需补位;二是高速公路服务区,节假日潮汐现象明显,机器人可灵活增援高峰时段的服务能力;三是自动驾驶车队运营场景,Robotaxi与无人物流车通过V2X通信自动召唤充电机器人,在指定地点完成能量补给,真正实现“车找电”向“电找车”的范式转变。
商业模式上,创智无限科技提供“机器人即服务”(RaaS)的运营方案:运营商无需一次性投入高昂的固定桩建设费用,按充电度数支付服务费,降低初始投资门槛。据测算,单台机器人日均服务6-8车次时,投资回收期约18个月。机器人可作为分布式储能单元参与电网需求响应,在电力紧张时段向电网反向放电,创造额外收益。
四、与展望
智能充电机器人是交通电动化与能源智慧化交汇处的关键节点产品。创智无限科技以自主导航、柔性充电、云端调度为核心技术支点,构建了一套可移动、可扩展、可盈利的充电服务网络。团队将进一步推进大功率液冷快充升级、多枪协同输出以及机器人-电网V2G双向互动等方向的研究,让能量像数据一样自由流动——这是创智无限科技对智慧能源未来的坚定想象与工程实践。
最新产品